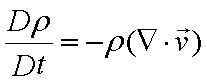
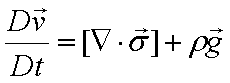
広告
運動量収支式
運動量収支式は、流体粒子に作用する力の収支を取ることで導出されます。 x成分の収支は次式となります。 作用する力には慣性力、粘性力、圧力、重力が考慮されています。
\[
\begin{aligned}
\rho\Delta x\Delta y\Delta z
\frac{v_{x|t+\Delta t}-v_{x|t}}{\Delta t}
&={}
\rho(\Delta y\Delta z\,v_x+\Delta z\Delta x\,v_y+\Delta x\Delta y\,v_z)v_{x|x}\\[6pt]
&-\rho(\Delta y\Delta z\,v_x+\Delta z\Delta x\,v_y+\Delta x\Delta y\,v_z)v_{x|x+\Delta x}\\[6pt]
&+\Delta y\Delta z\,\tau_{xx|x}
-\Delta y\Delta z\,\tau_{xx|x+\Delta x}\\[6pt]
&+\Delta z\Delta x\,\tau_{yx|y}
-\Delta z\Delta x\,\tau_{yx|y+\Delta y}\\[6pt]
&+\Delta x\Delta y\,\tau_{zx|z}
-\Delta x\Delta y\,\tau_{zx|z+\Delta z}\\[6pt]
&+\Delta y\Delta z\,p_{x|x}
-\Delta y\Delta z\,p_{x|x+\Delta x}\\[6pt]
&+\rho\Delta x\Delta y\Delta z\,g_x
\end{aligned}
\]
D x D y D z で割ると
\[
\begin{aligned}
&\frac{\rho v_{x|t+\Delta t}-\rho v_{x|t}}{\Delta t}=\\[6pt]
&-\frac{\rho v_xv_{x|x+\Delta x}-\rho v_xv_{x|x}}{\Delta x}
-\frac{\rho v_yv_{x|x+\Delta x}-\rho v_yv_{x|x}}{\Delta y}
-\frac{\rho v_zv_{x|x+\Delta x}-\rho v_zv_{x|x}}{\Delta z}\\[6pt]
&-\frac{\tau_{xx|x+\Delta x}-\tau_{xx|x}}{\Delta x}
-\frac{\tau_{yx|y+\Delta y}-\tau_{yx|y}}{\Delta y}
-\frac{\tau_{zx|z+\Delta z}-\tau_{zx|z}}{\Delta z}\\[6pt]
&-\frac{p_{x|x+\Delta x}-p_{x|x}}{\Delta x}\\[6pt]
&+\rho g_x
\end{aligned}
\]
D t , D x , D y , D z →0とすると
\[
\begin{aligned}
\frac{\partial(\rho v_x)}{\partial t}
&={}
-\frac{\partial(\rho v_xv_x)}{\partial x}
-\frac{\partial(\rho v_yv_x)}{\partial y}
-\frac{\partial(\rho v_zv_x)}{\partial z}\\[6pt]
&-\frac{\partial\tau_x}{\partial x}
-\frac{\partial\tau_y}{\partial y}
-\frac{\partial\tau_z}{\partial z}\\[6pt]
&-\frac{\partial p_x}{\partial x}
+\rho g_x
\end{aligned}
\]
質量収支式より
\[
\rho\left(
\frac{\partial v_x}{\partial t}
+v_x\frac{\partial v_x}{\partial x}
+v_y\frac{\partial v_x}{\partial y}
+v_z\frac{\partial v_x}{\partial z}
\right)
=
-\frac{\partial\tau_{xx}}{\partial x}
-\frac{\partial\tau_{yx}}{\partial y}
-\frac{\partial\tau_{zx}}{\partial z}
-\frac{\partial p_x}{\partial x}
+\rho g_x
\]
と展開できる。
y, z成分も同様に導出される。
\[
\rho\left(
\frac{\partial v_y}{\partial t}
+v_x\frac{\partial v_y}{\partial x}
+v_y\frac{\partial v_y}{\partial y}
+v_z\frac{\partial v_y}{\partial z}
\right)
=
-\frac{\partial\tau_{xy}}{\partial x}
-\frac{\partial\tau_{yy}}{\partial y}
-\frac{\partial\tau_{zy}}{\partial z}
-\frac{\partial p_y}{\partial y}
+\rho g_y
\]
\[
\rho\left(
\frac{\partial v_z}{\partial t}
+v_x\frac{\partial v_z}{\partial x}
+v_y\frac{\partial v_z}{\partial y}
+v_z\frac{\partial v_z}{\partial z}
\right)
=
-\frac{\partial\tau_{xz}}{\partial x}
-\frac{\partial\tau_{yz}}{\partial y}
-\frac{\partial\tau_{zz}}{\partial z}
-\frac{\partial p_z}{\partial z}
+\rho g_z
\]
ベクトル表示は、次式で表されます。
\[
\rho\frac{\partial\vec v}{\partial t}
+\rho(\vec v\cdot\nabla)\vec v
=
-[\nabla\cdot\vec\tau]
-[\nabla\cdot\vec p]
+\rho\vec g
\]
ここで、全微分表示作用素
\[
\frac{D}{Dt}
=
\frac{\partial}{\partial t}
+
(\vec v\cdot\nabla)
\]
を用いると、次式で表されます。
\[
\rho\frac{D\vec v}{Dt}
=
-[\nabla\cdot\vec\tau]
-[\nabla\cdot\vec p]
+\rho\vec g
\]
また、応力を1つの項で表すと次式となります。
\[
\rho\frac{D\vec v}{Dt}
=
[\nabla\cdot\vec\sigma]
+\rho\vec g
\]
ここで、\(\vec\sigma\)[N/m2] は応力テンソルで、
\[
\sigma_{ij}=-\delta_{ij}p_j-\tau_{ij}
\]
| prev | | | up | | | next |
