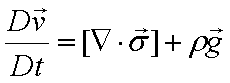
広告
運動量収支式の無次元化
無次元化前
\[
\rho\frac{D\vec v}{Dt}
=
[\nabla\cdot\vec\sigma]+\rho\vec g
\]
ここで、\(\vec\sigma\)[N/m2] は応力テンソルで、
\[
\begin{aligned}
\sigma_{ij}
&=-\delta_{ij}p_j-\tau_{ij}\\[6pt]
&=-\delta_{ij}p_j
+\mu\left(
\frac{\partial v_i}{\partial x_j}
+\frac{\partial v_j}{\partial x_i}
\right)
-\delta_{ij}\frac{2}{3}\mu(\nabla\cdot\vec v)
\end{aligned}
\]
無次元化後
\[
\frac{D\vec V}{D\tau}
=
[\nabla\cdot\vec\sigma^{*}]
+\frac{1}{Fr^{2}}\vec r
\]
ここで、\(\vec\sigma^{*}\) は応力テンソルで、
\[
\begin{aligned}
\sigma_{ij}^{*}
&=-\delta_{ij}P_j-\tau_{ij}^{*}\\[6pt]
&=-\delta_{ij}P_j
+\frac{1}{Re}\left(
\frac{\partial V_i}{\partial X_j}
+\frac{\partial V_j}{\partial X_i}
\right)
-\delta_{ij}\frac{2}{3}\frac{1}{Re}(\nabla\cdot\vec V)
\end{aligned}
\]
また、
\[
Fr=\frac{v_0}{\sqrt{x_0g}}
\]
\[
Re=\frac{\rho x_0v_0}{\mu}
\]
| prev | | | up | | | next |
