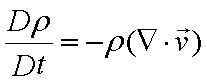
広告
・質量収支式の離散化
無次元化した質量収支式は次式となります。
\[
\phi=
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial x}
+V_y\frac{\partial P}{\partial y}
+V_z\frac{\partial P}{\partial z}
+\frac{1}{Ma^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
+\frac{\partial V_z}{\partial Z}
\right)=0
\]
内挿関数Niを重み関数に使用すると離散化式は次式となります。
\[
\begin{aligned}
&\int_V[N]^T\phi\,dV
=\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}\phi\,dV\\[6pt]
&={}\int_V
\begin{bmatrix}0\\0\\0\\0\end{bmatrix}dV\\[6pt]
&={}\begin{bmatrix}0\\0\\0\\0\end{bmatrix}
\end{aligned}
\]
速度、圧力は、内挿関数Niを用いてそれぞれ次式で表されます。
\[
\begin{aligned}
V_x
&=N_1V_{x1}+N_2V_{x2}+N_3V_{x3}+N_4V_{x4}\\[6pt]
&=\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{Bmatrix}V_{x1}&V_{x2}&V_{x3}&V_{x4}\end{Bmatrix}\\[6pt]
&=[N]^T\{V_x\}\\[6pt]
V_y&=[N]^T\{V_y\}\\[6pt]
V_z&=[N]^T\{V_z\}\\[6pt]
P&=[N]^T\{P\}
\end{aligned}
\]
離散化式は、次式となります。
\[
\begin{aligned}
&\int_V[N]^T\phi\,dV\\[6pt]
&={}\int_V[N]^T\left\{
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial x}
+V_y\frac{\partial P}{\partial y}
+V_z\frac{\partial P}{\partial z}
+\frac{1}{Ma^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
+\frac{\partial V_z}{\partial Z}
\right)
\right\}dV
\end{aligned}
\]
項ごとに分解して
\[
\begin{aligned}
&={}\int_V[N]^T\frac{\partial P}{\partial\tau}\,dV
+\int_V[N]^TV_x\frac{\partial P}{\partial X}\,dV
+\int_V[N]^TV_y\frac{\partial P}{\partial Y}\,dV
+\int_V[N]^TV_z\frac{\partial P}{\partial Z}\,dV\\[6pt]
&+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial V_x}{\partial X}\,dV
+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial V_y}{\partial Y}\,dV
+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial V_z}{\partial Z}\,dV
\end{aligned}
\]
速度、圧力を内挿関数で表示して
\[
\begin{aligned}
&={}\int_V[N]^T[N]dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V[N]^T\frac{\partial[N]\{P\}^{\Delta\tau+\tau}}{\partial X}dV
+V_y\int_V[N]^T\frac{\partial[N]\{P\}^{\Delta\tau+\tau}}{\partial Y}dV\\[6pt]
&+V_z\int_V[N]^T\frac{\partial[N]\{P\}^{\Delta\tau+\tau}}{\partial Z}dV\\[6pt]
&+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]\{V_x\}^{\Delta\tau+\tau}}{\partial X}dV
+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]\{V_y\}^{\Delta\tau+\tau}}{\partial Y}dV\\[6pt]
&+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]\{V_z\}^{\Delta\tau+\tau}}{\partial Z}dV
\end{aligned}
\]
形状関数内挿後の節点自由度は積分変数に依存しないため、積分の外に出します。この式変形では、対流項の係数側に現れる Vx, Vy, Vz を既知係数として扱う線形化を前提としています。
\[
\begin{aligned}
&={}\int_V[N]^T[N]dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V[N]^T\frac{\partial[N]}{\partial X}dV\,\{P\}^{\Delta\tau+\tau}
+V_y\int_V[N]^T\frac{\partial[N]}{\partial Y}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_z\int_V[N]^T\frac{\partial[N]}{\partial Z}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]}{\partial X}dV\,\{V_x\}^{\Delta\tau+\tau}
+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]}{\partial Y}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_V[N]^T\frac{\partial[N]}{\partial Z}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列式で表す
\[
\begin{aligned}
&={}\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}N_1&N_2&N_3&N_4\end{bmatrix}dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial X}&
\dfrac{\partial N_2}{\partial X}&
\dfrac{\partial N_3}{\partial X}&
\dfrac{\partial N_4}{\partial X}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Y}&
\dfrac{\partial N_2}{\partial Y}&
\dfrac{\partial N_3}{\partial Y}&
\dfrac{\partial N_4}{\partial Y}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_z\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Z}&
\dfrac{\partial N_2}{\partial Z}&
\dfrac{\partial N_3}{\partial Z}&
\dfrac{\partial N_4}{\partial Z}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial X}&
\dfrac{\partial N_2}{\partial X}&
\dfrac{\partial N_3}{\partial X}&
\dfrac{\partial N_4}{\partial X}
\end{bmatrix}dV\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Y}&
\dfrac{\partial N_2}{\partial Y}&
\dfrac{\partial N_3}{\partial Y}&
\dfrac{\partial N_4}{\partial Y}
\end{bmatrix}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}N_1\\N_2\\N_3\\N_4\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Z}&
\dfrac{\partial N_2}{\partial Z}&
\dfrac{\partial N_3}{\partial Z}&
\dfrac{\partial N_4}{\partial Z}
\end{bmatrix}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列を計算する
\[
\begin{aligned}
&={}\int_V
\begin{bmatrix}
N_1N_1&N_1N_2&N_1N_3&N_1N_4\\
N_2N_1&N_2N_2&N_2N_3&N_2N_4\\
N_3N_1&N_3N_2&N_3N_3&N_3N_4\\
N_4N_1&N_4N_2&N_4N_3&N_4N_4
\end{bmatrix}dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial X}&N_1\dfrac{\partial N_2}{\partial X}&N_1\dfrac{\partial N_3}{\partial X}&N_1\dfrac{\partial N_4}{\partial X}\\
N_2\dfrac{\partial N_1}{\partial X}&N_2\dfrac{\partial N_2}{\partial X}&N_2\dfrac{\partial N_3}{\partial X}&N_2\dfrac{\partial N_4}{\partial X}\\
N_3\dfrac{\partial N_1}{\partial X}&N_3\dfrac{\partial N_2}{\partial X}&N_3\dfrac{\partial N_3}{\partial X}&N_3\dfrac{\partial N_4}{\partial X}\\
N_4\dfrac{\partial N_1}{\partial X}&N_4\dfrac{\partial N_2}{\partial X}&N_4\dfrac{\partial N_3}{\partial X}&N_4\dfrac{\partial N_4}{\partial X}
\end{bmatrix}dV\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Y}&N_1\dfrac{\partial N_2}{\partial Y}&N_1\dfrac{\partial N_3}{\partial Y}&N_1\dfrac{\partial N_4}{\partial Y}\\
N_2\dfrac{\partial N_1}{\partial Y}&N_2\dfrac{\partial N_2}{\partial Y}&N_2\dfrac{\partial N_3}{\partial Y}&N_2\dfrac{\partial N_4}{\partial Y}\\
N_3\dfrac{\partial N_1}{\partial Y}&N_3\dfrac{\partial N_2}{\partial Y}&N_3\dfrac{\partial N_3}{\partial Y}&N_3\dfrac{\partial N_4}{\partial Y}\\
N_4\dfrac{\partial N_1}{\partial Y}&N_4\dfrac{\partial N_2}{\partial Y}&N_4\dfrac{\partial N_3}{\partial Y}&N_4\dfrac{\partial N_4}{\partial Y}
\end{bmatrix}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+V_z\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Z}&N_1\dfrac{\partial N_2}{\partial Z}&N_1\dfrac{\partial N_3}{\partial Z}&N_1\dfrac{\partial N_4}{\partial Z}\\
N_2\dfrac{\partial N_1}{\partial Z}&N_2\dfrac{\partial N_2}{\partial Z}&N_2\dfrac{\partial N_3}{\partial Z}&N_2\dfrac{\partial N_4}{\partial Z}\\
N_3\dfrac{\partial N_1}{\partial Z}&N_3\dfrac{\partial N_2}{\partial Z}&N_3\dfrac{\partial N_3}{\partial Z}&N_3\dfrac{\partial N_4}{\partial Z}\\
N_4\dfrac{\partial N_1}{\partial Z}&N_4\dfrac{\partial N_2}{\partial Z}&N_4\dfrac{\partial N_3}{\partial Z}&N_4\dfrac{\partial N_4}{\partial Z}
\end{bmatrix}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
\[
\begin{aligned}
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial X}&N_1\dfrac{\partial N_2}{\partial X}&N_1\dfrac{\partial N_3}{\partial X}&N_1\dfrac{\partial N_4}{\partial X}\\
N_2\dfrac{\partial N_1}{\partial X}&N_2\dfrac{\partial N_2}{\partial X}&N_2\dfrac{\partial N_3}{\partial X}&N_2\dfrac{\partial N_4}{\partial X}\\
N_3\dfrac{\partial N_1}{\partial X}&N_3\dfrac{\partial N_2}{\partial X}&N_3\dfrac{\partial N_3}{\partial X}&N_3\dfrac{\partial N_4}{\partial X}\\
N_4\dfrac{\partial N_1}{\partial X}&N_4\dfrac{\partial N_2}{\partial X}&N_4\dfrac{\partial N_3}{\partial X}&N_4\dfrac{\partial N_4}{\partial X}
\end{bmatrix}dV\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Y}&N_1\dfrac{\partial N_2}{\partial Y}&N_1\dfrac{\partial N_3}{\partial Y}&N_1\dfrac{\partial N_4}{\partial Y}\\
N_2\dfrac{\partial N_1}{\partial Y}&N_2\dfrac{\partial N_2}{\partial Y}&N_2\dfrac{\partial N_3}{\partial Y}&N_2\dfrac{\partial N_4}{\partial Y}\\
N_3\dfrac{\partial N_1}{\partial Y}&N_3\dfrac{\partial N_2}{\partial Y}&N_3\dfrac{\partial N_3}{\partial Y}&N_3\dfrac{\partial N_4}{\partial Y}\\
N_4\dfrac{\partial N_1}{\partial Y}&N_4\dfrac{\partial N_2}{\partial Y}&N_4\dfrac{\partial N_3}{\partial Y}&N_4\dfrac{\partial N_4}{\partial Y}
\end{bmatrix}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Z}&N_1\dfrac{\partial N_2}{\partial Z}&N_1\dfrac{\partial N_3}{\partial Z}&N_1\dfrac{\partial N_4}{\partial Z}\\
N_2\dfrac{\partial N_1}{\partial Z}&N_2\dfrac{\partial N_2}{\partial Z}&N_2\dfrac{\partial N_3}{\partial Z}&N_2\dfrac{\partial N_4}{\partial Z}\\
N_3\dfrac{\partial N_1}{\partial Z}&N_3\dfrac{\partial N_2}{\partial Z}&N_3\dfrac{\partial N_3}{\partial Z}&N_3\dfrac{\partial N_4}{\partial Z}\\
N_4\dfrac{\partial N_1}{\partial Z}&N_4\dfrac{\partial N_2}{\partial Z}&N_4\dfrac{\partial N_3}{\partial Z}&N_4\dfrac{\partial N_4}{\partial Z}
\end{bmatrix}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
内挿関数を形状関数に直す
\[
\begin{aligned}
&={}\int_V
\begin{bmatrix}
L_1L_1&L_1L_2&L_1L_3&L_1L_4\\
L_2L_1&L_2L_2&L_2L_3&L_2L_4\\
L_3L_1&L_3L_2&L_3L_3&L_3L_4\\
L_4L_1&L_4L_2&L_4L_3&L_4L_4
\end{bmatrix}dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial X}&L_1\dfrac{\partial L_2}{\partial X}&L_1\dfrac{\partial L_3}{\partial X}&L_1\dfrac{\partial L_4}{\partial X}\\
L_2\dfrac{\partial L_1}{\partial X}&L_2\dfrac{\partial L_2}{\partial X}&L_2\dfrac{\partial L_3}{\partial X}&L_2\dfrac{\partial L_4}{\partial X}\\
L_3\dfrac{\partial L_1}{\partial X}&L_3\dfrac{\partial L_2}{\partial X}&L_3\dfrac{\partial L_3}{\partial X}&L_3\dfrac{\partial L_4}{\partial X}\\
L_4\dfrac{\partial L_1}{\partial X}&L_4\dfrac{\partial L_2}{\partial X}&L_4\dfrac{\partial L_3}{\partial X}&L_4\dfrac{\partial L_4}{\partial X}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Y}&L_1\dfrac{\partial L_2}{\partial Y}&L_1\dfrac{\partial L_3}{\partial Y}&L_1\dfrac{\partial L_4}{\partial Y}\\
L_2\dfrac{\partial L_1}{\partial Y}&L_2\dfrac{\partial L_2}{\partial Y}&L_2\dfrac{\partial L_3}{\partial Y}&L_2\dfrac{\partial L_4}{\partial Y}\\
L_3\dfrac{\partial L_1}{\partial Y}&L_3\dfrac{\partial L_2}{\partial Y}&L_3\dfrac{\partial L_3}{\partial Y}&L_3\dfrac{\partial L_4}{\partial Y}\\
L_4\dfrac{\partial L_1}{\partial Y}&L_4\dfrac{\partial L_2}{\partial Y}&L_4\dfrac{\partial L_3}{\partial Y}&L_4\dfrac{\partial L_4}{\partial Y}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_z\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Z}&L_1\dfrac{\partial L_2}{\partial Z}&L_1\dfrac{\partial L_3}{\partial Z}&L_1\dfrac{\partial L_4}{\partial Z}\\
L_2\dfrac{\partial L_1}{\partial Z}&L_2\dfrac{\partial L_2}{\partial Z}&L_2\dfrac{\partial L_3}{\partial Z}&L_2\dfrac{\partial L_4}{\partial Z}\\
L_3\dfrac{\partial L_1}{\partial Z}&L_3\dfrac{\partial L_2}{\partial Z}&L_3\dfrac{\partial L_3}{\partial Z}&L_3\dfrac{\partial L_4}{\partial Z}\\
L_4\dfrac{\partial L_1}{\partial Z}&L_4\dfrac{\partial L_2}{\partial Z}&L_4\dfrac{\partial L_3}{\partial Z}&L_4\dfrac{\partial L_4}{\partial Z}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial X}&L_1\dfrac{\partial L_2}{\partial X}&L_1\dfrac{\partial L_3}{\partial X}&L_1\dfrac{\partial L_4}{\partial X}\\
L_2\dfrac{\partial L_1}{\partial X}&L_2\dfrac{\partial L_2}{\partial X}&L_2\dfrac{\partial L_3}{\partial X}&L_2\dfrac{\partial L_4}{\partial X}\\
L_3\dfrac{\partial L_1}{\partial X}&L_3\dfrac{\partial L_2}{\partial X}&L_3\dfrac{\partial L_3}{\partial X}&L_3\dfrac{\partial L_4}{\partial X}\\
L_4\dfrac{\partial L_1}{\partial X}&L_4\dfrac{\partial L_2}{\partial X}&L_4\dfrac{\partial L_3}{\partial X}&L_4\dfrac{\partial L_4}{\partial X}
\end{bmatrix}dV\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Y}&L_1\dfrac{\partial L_2}{\partial Y}&L_1\dfrac{\partial L_3}{\partial Y}&L_1\dfrac{\partial L_4}{\partial Y}\\
L_2\dfrac{\partial L_1}{\partial Y}&L_2\dfrac{\partial L_2}{\partial Y}&L_2\dfrac{\partial L_3}{\partial Y}&L_2\dfrac{\partial L_4}{\partial Y}\\
L_3\dfrac{\partial L_1}{\partial Y}&L_3\dfrac{\partial L_2}{\partial Y}&L_3\dfrac{\partial L_3}{\partial Y}&L_3\dfrac{\partial L_4}{\partial Y}\\
L_4\dfrac{\partial L_1}{\partial Y}&L_4\dfrac{\partial L_2}{\partial Y}&L_4\dfrac{\partial L_3}{\partial Y}&L_4\dfrac{\partial L_4}{\partial Y}
\end{bmatrix}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Z}&L_1\dfrac{\partial L_2}{\partial Z}&L_1\dfrac{\partial L_3}{\partial Z}&L_1\dfrac{\partial L_4}{\partial Z}\\
L_2\dfrac{\partial L_1}{\partial Z}&L_2\dfrac{\partial L_2}{\partial Z}&L_2\dfrac{\partial L_3}{\partial Z}&L_2\dfrac{\partial L_4}{\partial Z}\\
L_3\dfrac{\partial L_1}{\partial Z}&L_3\dfrac{\partial L_2}{\partial Z}&L_3\dfrac{\partial L_3}{\partial Z}&L_3\dfrac{\partial L_4}{\partial Z}\\
L_4\dfrac{\partial L_1}{\partial Z}&L_4\dfrac{\partial L_2}{\partial Z}&L_4\dfrac{\partial L_3}{\partial Z}&L_4\dfrac{\partial L_4}{\partial Z}
\end{bmatrix}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
形状関数の微分値を計算する
\[
\begin{aligned}
&={}\int_V
\begin{bmatrix}
L_1L_1&L_1L_2&L_1L_3&L_1L_4\\
L_2L_1&L_2L_2&L_2L_3&L_2L_4\\
L_3L_1&L_3L_2&L_3L_3&L_3L_4\\
L_4L_1&L_4L_2&L_4L_3&L_4L_4
\end{bmatrix}dV\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1x}&L_1c_{2x}&L_1c_{3x}&L_1c_{4x}\\
L_2c_{1x}&L_2c_{2x}&L_2c_{3x}&L_2c_{4x}\\
L_3c_{1x}&L_3c_{2x}&L_3c_{3x}&L_3c_{4x}\\
L_4c_{1x}&L_4c_{2x}&L_4c_{3x}&L_4c_{4x}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1y}&L_1c_{2y}&L_1c_{3y}&L_1c_{4y}\\
L_2c_{1y}&L_2c_{2y}&L_2c_{3y}&L_2c_{4y}\\
L_3c_{1y}&L_3c_{2y}&L_3c_{3y}&L_3c_{4y}\\
L_4c_{1y}&L_4c_{2y}&L_4c_{3y}&L_4c_{4y}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_z\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1z}&L_1c_{2z}&L_1c_{3z}&L_1c_{4z}\\
L_2c_{1z}&L_2c_{2z}&L_2c_{3z}&L_2c_{4z}\\
L_3c_{1z}&L_3c_{2z}&L_3c_{3z}&L_3c_{4z}\\
L_4c_{1z}&L_4c_{2z}&L_4c_{3z}&L_4c_{4z}
\end{bmatrix}dV\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1x}&L_1c_{2x}&L_1c_{3x}&L_1c_{4x}\\
L_2c_{1x}&L_2c_{2x}&L_2c_{3x}&L_2c_{4x}\\
L_3c_{1x}&L_3c_{2x}&L_3c_{3x}&L_3c_{4x}\\
L_4c_{1x}&L_4c_{2x}&L_4c_{3x}&L_4c_{4x}
\end{bmatrix}dV\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1y}&L_1c_{2y}&L_1c_{3y}&L_1c_{4y}\\
L_2c_{1y}&L_2c_{2y}&L_2c_{3y}&L_2c_{4y}\\
L_3c_{1y}&L_3c_{2y}&L_3c_{3y}&L_3c_{4y}\\
L_4c_{1y}&L_4c_{2y}&L_4c_{3y}&L_4c_{4y}
\end{bmatrix}dV\,\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\int_V\frac1{6V}
\begin{bmatrix}
L_1c_{1z}&L_1c_{2z}&L_1c_{3z}&L_1c_{4z}\\
L_2c_{1z}&L_2c_{2z}&L_2c_{3z}&L_2c_{4z}\\
L_3c_{1z}&L_3c_{2z}&L_3c_{3z}&L_3c_{4z}\\
L_4c_{1z}&L_4c_{2z}&L_4c_{3z}&L_4c_{4z}
\end{bmatrix}dV\,\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
ここで、体積積分の公式より
\[
\int_VL_1^pL_2^qL_3^rL_4^s\,dV
=\frac{p!q!r!s!}{(p+q+r+s+3)!}\,6V
\]
\[
\int_VL_iL_j\,dV=
\begin{cases}
\dfrac{1!1!}{(1+1+3)!}\,6V
=\dfrac{6}{5!}V
=\dfrac{1}{20}V & (i\ne j)\\[6pt]
\dfrac{2!}{(1+1+3)!}\,6V
=\dfrac{12}{5!}V
=\dfrac{1}{10}V & (i=j)
\end{cases}
\]
\[
\int_VL_i\,dV
=\frac{1!}{(1+3)!}\,6V
=\frac{6}{4!}V
=\frac14V
\]
形状関数を積分すると
\[
\begin{aligned}
&={}\frac{V}{20}
\begin{bmatrix}
2&1&1&1\\
1&2&1&1\\
1&1&2&1\\
1&1&1&2
\end{bmatrix}
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}
\end{bmatrix}\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}
\end{bmatrix}\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{6V}\frac{V}{4}
\begin{bmatrix}
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}
\end{bmatrix}\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
係数をまとめて
\[
\begin{aligned}
&={}\frac{V}{20}
\begin{bmatrix}
2&1&1&1\\
1&2&1&1\\
1&1&2&1\\
1&1&1&2
\end{bmatrix}
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+\frac1{24}
\begin{bmatrix}
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{24}
\begin{bmatrix}
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{24}
\begin{bmatrix}
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}
\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{24}
\begin{bmatrix}
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}\\
c_{1x}&c_{2x}&c_{3x}&c_{4x}
\end{bmatrix}\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{24}
\begin{bmatrix}
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}\\
c_{1y}&c_{2y}&c_{3y}&c_{4y}
\end{bmatrix}\{V_y\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\frac1{24}
\begin{bmatrix}
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}\\
c_{1z}&c_{2z}&c_{3z}&c_{4z}
\end{bmatrix}\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列式をまとめると
\[
\begin{aligned}
&={}[C]\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}
+V_z[C_z]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_z]\{V_z\}^{\Delta\tau+\tau}
\end{aligned}
\]
\[
=\begin{bmatrix}0\\0\\0\\0\end{bmatrix}
\]
最終的に次式が導出されます。
\[
\begin{aligned}
&[C]\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}
+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}
+V_z[C_z]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_z]\{V_z\}^{\Delta\tau+\tau}=0
\end{aligned}
\]
既知の項を右辺に移項します。
\[
\begin{aligned}
&\frac{[C]}{\Delta\tau}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}
+V_z[C_z]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
+\frac1{Ma^2}[C_z]\{V_z\}^{\Delta\tau+\tau}
=\frac{[C]}{\Delta\tau}\{P\}^{\tau}
\end{aligned}
\]
行列ごとにまとめると
\[
\begin{aligned}
&\left(
\frac{[C]}{\Delta\tau}
+V_x[C_x]+V_y[C_y]+V_z[C_z]
\right)\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac1{Ma^2}\left(
[C_x]\{V_x\}^{\Delta\tau+\tau}
+[C_y]\{V_y\}^{\Delta\tau+\tau}
+[C_z]\{V_z\}^{\Delta\tau+\tau}
\right)
=\frac{[C]}{\Delta\tau}\{P\}^{\tau}
\end{aligned}
\]
| prev | | | up | | | next |
