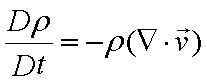
広告
質量収支式の無次元化
無次元化前
\[
\frac{D\rho}{Dt}
=
-\rho(\nabla\cdot\vec v)
\]
\[
\frac{\partial\rho}{\partial t}
+v_x\frac{\partial\rho}{\partial x}
+v_y\frac{\partial\rho}{\partial y}
+v_z\frac{\partial\rho}{\partial z}
=
-\rho\left(
\frac{\partial v_x}{\partial x}
+\frac{\partial v_y}{\partial y}
+\frac{\partial v_z}{\partial z}
\right)
\]
音速式より
\[
c=\sqrt{\frac{\partial p}{\partial\rho}}
\]
なので
\[
\begin{aligned}
\frac{\partial\rho}{\partial t}&=\frac{1}{c^2}\frac{\partial p}{\partial t}\\[6pt]
\frac{\partial\rho}{\partial x}&=\frac{1}{c^2}\frac{\partial p}{\partial x}\\[6pt]
\frac{\partial\rho}{\partial y}&=\frac{1}{c^2}\frac{\partial p}{\partial y}\\[6pt]
\frac{\partial\rho}{\partial z}&=\frac{1}{c^2}\frac{\partial p}{\partial z}
\end{aligned}
\]
ここで、c[m/s]は音速です。 上式と無次元変数を代入して、
\[
\begin{aligned}
&\frac{\partial(P\rho v_0^2)}{\partial(\tau x_0/v_0)}
+V_xv_0\frac{\partial(P\rho v_0^2)}{\partial(Xx_0)}
+V_yv_0\frac{\partial(P\rho v_0^2)}{\partial(Yx_0)}
+V_zv_0\frac{\partial(P\rho v_0^2)}{\partial(Zx_0)}\\[6pt]
&=-c^2\rho\left\{
\frac{\partial(V_xv_0)}{\partial(Xx_0)}
-\frac{\partial(V_yv_0)}{\partial(Yx_0)}
-\frac{\partial(V_zv_0)}{\partial(Zx_0)}
\right\}
\end{aligned}
\]
定数を微分の外に出す。
\[
\begin{aligned}
&\frac{\rho v_0^3}{x_0}\frac{\partial P}{\partial\tau}
+\frac{\rho v_0^3}{x_0}V_x\frac{\partial P}{\partial X}
+\frac{\rho v_0^3}{x_0}V_y\frac{\partial P}{\partial Y}
+\frac{\rho v_0^3}{x_0}V_z\frac{\partial P}{\partial Z}\\[6pt]
&=-c^2\rho\frac{v_0}{x_0}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
+\frac{\partial V_z}{\partial Z}
\right)
\end{aligned}
\]
(r v03 /x0) で割ると
\[
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial X}
+V_y\frac{\partial P}{\partial Y}
+V_z\frac{\partial P}{\partial Z}
=
\frac{c^2}{v_0^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
+\frac{\partial V_z}{\partial Z}
\right)
=0
\]
無次元数を代入して
\[
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial X}
+V_y\frac{\partial P}{\partial Y}
+V_z\frac{\partial P}{\partial Z}
=
-\frac{1}{Ma^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
+\frac{\partial V_z}{\partial Z}
\right)
\]
\[
\frac{DP}{D\tau}
=
-\frac{1}{Ma^2}(\nabla\cdot\vec V)
\]
ここで、
\[
Ma=\frac{v_0}{c}
\]
| prev | | | up | | | next |
