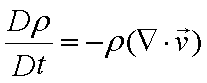
広告
・質量収支式の離散化
無次元化した質量収支式は次式となります。
\[
\phi=
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial x}
+V_y\frac{\partial P}{\partial y}
+\frac{1}{Ma^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
\right)=0
\]
内挿関数Niを重み関数に使用すると離散化式は次式となります。
\[
\begin{aligned}
&\int_V[N]^T\phi\,dV
=\int_V
\begin{bmatrix}N_1\\N_1\\N_3\end{bmatrix}\phi\,dV\\[6pt]
&={}\int_V
\begin{bmatrix}0\\0\\0\end{bmatrix}dV\\[6pt]
&={}\begin{bmatrix}0\\0\\0\end{bmatrix}
\end{aligned}
\]
速度、圧力は、内挿関数Niを用いてそれぞれ次式で表されます。
\[
\begin{aligned}
V_x
&=N_1V_{x1}+N_2V_{x2}+N_3V_{x3}\\[6pt]
&=\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{Bmatrix}V_{x1}&V_{x2}&V_{x3}\end{Bmatrix}\\[6pt]
&=[N]^T\{V_x\},\\[6pt]
V_y&=[N]^T\{V_y\}\\[6pt]
P&=[N]^T\{P\}
\end{aligned}
\]
離散化式は、次式とります。
\[
\begin{aligned}
&\int_S[N]^T\phi\,dS\\[6pt]
&={}\int_S[N]^T\left\{
\frac{\partial P}{\partial\tau}
+V_x\frac{\partial P}{\partial x}
+V_y\frac{\partial P}{\partial y}
+\frac{1}{Ma^2}\left(
\frac{\partial V_x}{\partial X}
+\frac{\partial V_y}{\partial Y}
\right)
\right\}dS
\end{aligned}
\]
項ごとに分解して
\[
\begin{aligned}
&={}\int_S[N]^T\frac{\partial P}{\partial\tau}\,dS
+\int_S[N]^TV_x\frac{\partial P}{\partial X}\,dS
+\int_S[N]^TV_y\frac{\partial P}{\partial Y}\,dS\\[6pt]
&+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial V_x}{\partial X}\,dS
+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial V_y}{\partial Y}\,dS
\end{aligned}
\]
速度、圧力を内挿関数で表示して
\[
\begin{aligned}
&={}\int_S[N]^T[N]dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S[N]^T\frac{\partial[N]\{P\}^{\Delta\tau+\tau}}{\partial X}dS
+V_y\int_S[N]^T\frac{\partial[N]\{P\}^{\Delta\tau+\tau}}{\partial Y}dS\\[6pt]
&+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial[N]\{V_x\}^{\Delta\tau+\tau}}{\partial X}dS
+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial[N]\{V_y\}^{\Delta\tau+\tau}}{\partial Y}dS
\end{aligned}
\]
形状関数内挿後の節点自由度は積分変数に依存しないため、積分の外に出します。
\[
\begin{aligned}
&={}\int_S[N]^T[N]dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S[N]^T\frac{\partial[N]}{\partial X}dS\,\{P\}^{\Delta\tau+\tau}
+V_y\int_S[N]^T\frac{\partial[N]}{\partial Y}dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial[N]}{\partial X}dS\,\{V_x\}^{\Delta\tau+\tau}
+\frac{1}{Ma^2}\int_S[N]^T\frac{\partial[N]}{\partial Y}dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列式で表す
\[
\begin{aligned}
&={}\int_S
\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{bmatrix}N_1&N_2&N_3\end{bmatrix}dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S
\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial X}&\dfrac{\partial N_2}{\partial X}&\dfrac{\partial N_3}{\partial X}
\end{bmatrix}dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_S
\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Y}&\dfrac{\partial N_2}{\partial Y}&\dfrac{\partial N_3}{\partial Y}
\end{bmatrix}dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial X}&\dfrac{\partial N_2}{\partial X}&\dfrac{\partial N_3}{\partial X}
\end{bmatrix}dS\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}N_1\\N_2\\N_3\end{bmatrix}
\begin{bmatrix}
\dfrac{\partial N_1}{\partial Y}&\dfrac{\partial N_2}{\partial Y}&\dfrac{\partial N_3}{\partial Y}
\end{bmatrix}dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列を計算する
\[
\begin{aligned}
&={}\int_S
\begin{bmatrix}
N_1N_1&N_1N_2&N_1N_3\\
N_2N_1&N_2N_2&N_2N_3\\
N_3N_1&N_3N_2&N_3N_3
\end{bmatrix}dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial X}&N_1\dfrac{\partial N_2}{\partial X}&N_1\dfrac{\partial N_3}{\partial X}\\
N_2\dfrac{\partial N_1}{\partial X}&N_2\dfrac{\partial N_2}{\partial X}&N_2\dfrac{\partial N_3}{\partial X}\\
N_3\dfrac{\partial N_1}{\partial X}&N_3\dfrac{\partial N_2}{\partial X}&N_3\dfrac{\partial N_3}{\partial X}
\end{bmatrix}dS\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_S
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Y}&N_1\dfrac{\partial N_2}{\partial Y}&N_1\dfrac{\partial N_3}{\partial Y}\\
N_2\dfrac{\partial N_1}{\partial Y}&N_2\dfrac{\partial N_2}{\partial Y}&N_2\dfrac{\partial N_3}{\partial Y}\\
N_3\dfrac{\partial N_1}{\partial Y}&N_3\dfrac{\partial N_2}{\partial Y}&N_3\dfrac{\partial N_3}{\partial Y}
\end{bmatrix}dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
\[
\begin{aligned}
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial X}&N_1\dfrac{\partial N_2}{\partial X}&N_1\dfrac{\partial N_3}{\partial X}\\
N_2\dfrac{\partial N_1}{\partial X}&N_2\dfrac{\partial N_2}{\partial X}&N_2\dfrac{\partial N_3}{\partial X}\\
N_3\dfrac{\partial N_1}{\partial X}&N_3\dfrac{\partial N_2}{\partial X}&N_3\dfrac{\partial N_3}{\partial X}
\end{bmatrix}dS\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}
N_1\dfrac{\partial N_1}{\partial Y}&N_1\dfrac{\partial N_2}{\partial Y}&N_1\dfrac{\partial N_3}{\partial Y}\\
N_2\dfrac{\partial N_1}{\partial Y}&N_2\dfrac{\partial N_2}{\partial Y}&N_2\dfrac{\partial N_3}{\partial Y}\\
N_3\dfrac{\partial N_1}{\partial Y}&N_3\dfrac{\partial N_2}{\partial Y}&N_3\dfrac{\partial N_3}{\partial Y}
\end{bmatrix}dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
内挿関数を形状関数に直す
\[
\begin{aligned}
&={}\int_S
\begin{bmatrix}
L_1L_1&L_1L_2&L_1L_3\\
L_2L_1&L_2L_2&L_2L_3\\
L_3L_1&L_3L_2&L_3L_3
\end{bmatrix}dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial X}&L_1\dfrac{\partial L_2}{\partial X}&L_1\dfrac{\partial L_3}{\partial X}\\
L_2\dfrac{\partial L_1}{\partial X}&L_2\dfrac{\partial L_2}{\partial X}&L_2\dfrac{\partial L_3}{\partial X}\\
L_3\dfrac{\partial L_1}{\partial X}&L_3\dfrac{\partial L_2}{\partial X}&L_3\dfrac{\partial L_3}{\partial X}
\end{bmatrix}dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_S
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Y}&L_1\dfrac{\partial L_2}{\partial Y}&L_1\dfrac{\partial L_3}{\partial Y}\\
L_2\dfrac{\partial L_1}{\partial Y}&L_2\dfrac{\partial L_2}{\partial Y}&L_2\dfrac{\partial L_3}{\partial Y}\\
L_3\dfrac{\partial L_1}{\partial Y}&L_3\dfrac{\partial L_2}{\partial Y}&L_3\dfrac{\partial L_3}{\partial Y}
\end{bmatrix}dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial X}&L_1\dfrac{\partial L_2}{\partial X}&L_1\dfrac{\partial L_3}{\partial X}\\
L_2\dfrac{\partial L_1}{\partial X}&L_2\dfrac{\partial L_2}{\partial X}&L_2\dfrac{\partial L_3}{\partial X}\\
L_3\dfrac{\partial L_1}{\partial X}&L_3\dfrac{\partial L_2}{\partial X}&L_3\dfrac{\partial L_3}{\partial X}
\end{bmatrix}dS\,\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S
\begin{bmatrix}
L_1\dfrac{\partial L_1}{\partial Y}&L_1\dfrac{\partial L_2}{\partial Y}&L_1\dfrac{\partial L_3}{\partial Y}\\
L_2\dfrac{\partial L_1}{\partial Y}&L_2\dfrac{\partial L_2}{\partial Y}&L_2\dfrac{\partial L_3}{\partial Y}\\
L_3\dfrac{\partial L_1}{\partial Y}&L_3\dfrac{\partial L_2}{\partial Y}&L_3\dfrac{\partial L_3}{\partial Y}
\end{bmatrix}dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
形状関数の微分値を計算する
\[
\begin{aligned}
&={}\int_S
\begin{bmatrix}
L_1L_1&L_1L_2&L_1L_3\\L_2L_1&L_2L_2&L_2L_3\\L_3L_1&L_3L_2&L_3L_3
\end{bmatrix}dS\,
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\int_S\frac{1}{2A}
\begin{bmatrix}L_1c_{1x}&L_1c_{2x}&L_1c_{3x}\\L_2c_{1x}&L_2c_{2x}&L_2c_{3x}\\L_3c_{1x}&L_3c_{2x}&L_3c_{3x}\end{bmatrix}
dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\int_S\frac{1}{2A}
\begin{bmatrix}L_1c_{1y}&L_1c_{2y}&L_1c_{3y}\\L_2c_{1y}&L_2c_{2y}&L_2c_{3y}\\L_3c_{1y}&L_3c_{2y}&L_3c_{3y}\end{bmatrix}
dS\,\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\int_S\frac{1}{2A}
\begin{bmatrix}L_1c_{1x}&L_1c_{2x}&L_1c_{3x}\\L_2c_{1x}&L_2c_{2x}&L_2c_{3x}\\L_3c_{1x}&L_3c_{2x}&L_3c_{3x}\end{bmatrix}
dS\,\{V_x\}^{\Delta\tau+\tau}3\\[6pt]
&+\frac{1}{Ma^2}\int_S\frac{1}{2A}
\begin{bmatrix}L_1c_{1y}&L_1c_{2y}&L_1c_{3y}\\L_2c_{1y}&L_2c_{2y}&L_2c_{3y}\\L_3c_{1y}&L_3c_{2y}&L_3c_{3y}\end{bmatrix}
dS\,\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
ここで、三角形要素の面積積分の公式より
\[
\int_S L_1^pL_2^qL_3^r\,dS
=\frac{p!q!r!}{(p+q+r+2)!}\,2A
\]
\[
\int_S L_iL_j\,dS=
\begin{cases}
\dfrac{1!1!}{(1+1+2)!}\,2A=\dfrac{2}{4!}A=\dfrac{1}{12}A &(i\ne j)\\[8pt]
\dfrac{2!}{(1+1+2)!}\,2A=\dfrac{4}{4!}V=\dfrac{1}{6}A &(i=j)
\end{cases}
\]
\[
\int_S L_i\,dS
=\frac{1!}{(1+2)!}\,2A
=\frac{2}{3!}A
=\frac{1}{3}A
\]
形状関数を積分すると
\[
\begin{aligned}
&={}\frac{A}{12}\begin{bmatrix}2&1&1\\1&2&1\\1&1&2\end{bmatrix}
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\frac{1}{2A}\frac{A}{3}
\begin{bmatrix}c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\end{bmatrix}
\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\frac{1}{2A}\frac{A}{3}
\begin{bmatrix}c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\end{bmatrix}
\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\frac{1}{2A}\frac{A}{3}
\begin{bmatrix}c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\end{bmatrix}
\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\frac{1}{2A}\frac{A}{3}
\begin{bmatrix}c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\end{bmatrix}
\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
係数をまとめて
\[
\begin{aligned}
&={}\frac{A}{12}\begin{bmatrix}2&1&1\\1&2&1\\1&1&2\end{bmatrix}
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x\frac{1}{6}
\begin{bmatrix}c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_y\frac{1}{6}
\begin{bmatrix}c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\end{bmatrix}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\frac{1}{6}
\begin{bmatrix}c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\\c_{1x}&c_{2x}&c_{3x}\end{bmatrix}\{V_x\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\frac{1}{6}
\begin{bmatrix}c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\\c_{1y}&c_{2y}&c_{3y}\end{bmatrix}\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
行列式をまとめると
\[
\begin{aligned}
&={}[C]
\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}\\[6pt]
&+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac{1}{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
\end{aligned}
\]
\[
=\begin{bmatrix}0\\0\\0\end{bmatrix}
\]
最終的に次式が導出されます。
\[
\begin{aligned}
&[C]\frac{\{P\}^{\Delta\tau+\tau}-\{P\}^{\tau}}{\Delta\tau}
+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac{1}{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
=[0]
\end{aligned}
\]
既知の項を右辺に移項します。
\[
\begin{aligned}
&\frac{[C]}{\Delta\tau}\{P\}^{\Delta\tau+\tau}\\[6pt]
&+V_x[C_x]\{P\}^{\Delta\tau+\tau}
+V_y[C_y]\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}[C_x]\{V_x\}^{\Delta\tau+\tau}
+\frac{1}{Ma^2}[C_y]\{V_y\}^{\Delta\tau+\tau}
=\frac{[C]}{\Delta\tau}\{P\}^{\tau}
\end{aligned}
\]
行列ごとにまとめると
\[
\begin{aligned}
&\left(
\frac{[C]}{\Delta\tau}
+V_x[C_x]
+V_y[C_y]
\right)\{P\}^{\Delta\tau+\tau}\\[6pt]
&+\frac{1}{Ma^2}\left(
[C_x]\{V_x\}^{\Delta\tau+\tau}
+[C_y]\{V_y\}^{\Delta\tau+\tau}
\right)
=\frac{[C]}{\Delta\tau}\{P\}^{\tau}
\end{aligned}
\]
| prev | | | up | | | next |
